(57)のモデル一覧に派生として載せたHyperFlow H3 Flash(31B→14B・4〜8ステップ・CFGなし)は、配布元が「24GBと32GBで計測、16GBは未計測」と書いている。当方の16GB GPUで測った。GGUF版のQ4_K_MとQ8_0のref2v、Q4_K_Mのi2v、合わせて4本がすべて完走した。
先に結論
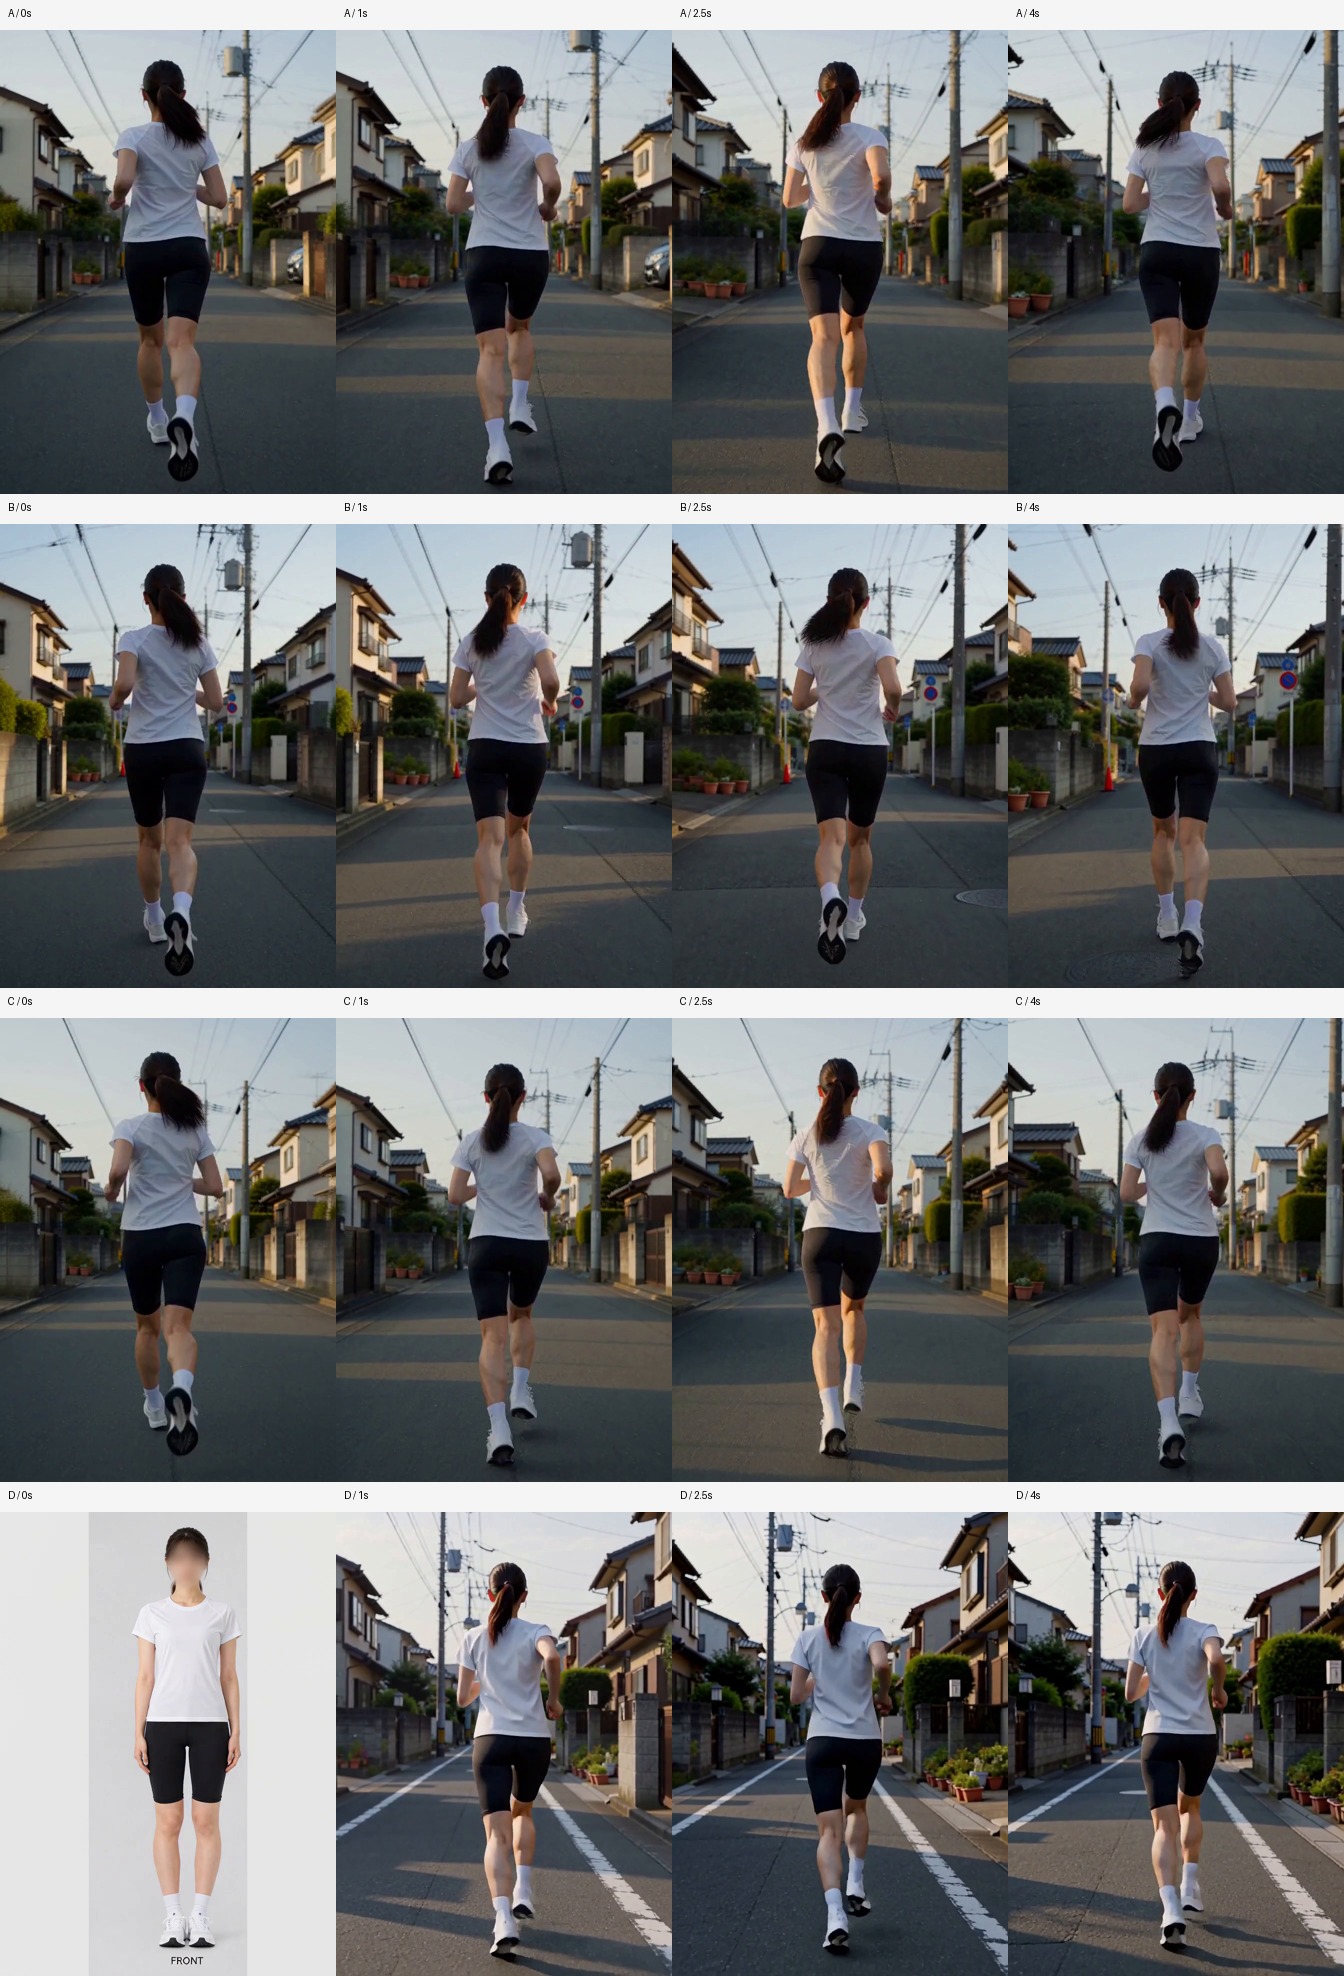
- 4本すべて完走し、全コマのデコードまで通った。 所要はA 316秒、B 307秒、C 373秒、D 290秒(約4分50秒〜6分13秒)。
- GPUのピークは約12.2GB。 2枚挿しの機体だが、処理はGPU0主体で、GPU1は114MiBしか使っていない。「2枚で32GB」として動かしたのではない。CPUオフロードとディスクmmap(weights_in=disk)を併用し、RAMの実使用は31〜37GiB。
- Q8と8ステップの画質優位は、この1seed・各1回では出ない。 衣装と後方ジョギングはA/B/Cとも維持。背景や足の位相は版ごとに変わる。
- 脚の筋肉質な陰影は残る。 ただしGGUF版のref2vは画像参照のみで白動画が入らず、(60)で効いた「白素体+キャラシート+中間調のプロンプト」の流れがそのまま使えない。入力条件の差であって、量子化の劣化とは分けて見る。
- i2v(D)は、正面静止画から始めると冒頭1秒で後ろ姿へ切り替わる。 先頭の1枚を「住宅街・後ろ姿・走り出し」にすれば抑えられる見込み(次回)。
条件
| 項目 | 値 |
|---|---|
| GPU | RTX 5060 Ti 16GB×2(処理はGPU0主体)、RAM 64GB |
| ComfyUI | 0.44.0のまま更新なし。既存のComfyUI-GGUFに、公式のComfyUI-HyperFlow-Flashを追加 |
| モデル | GGUF ref2va Q4_K_M(9.1GB)、Q8_0(14.9GB)、fl2va Q4_K_M。公式配布元から取得しSHA256を照合 |
| テキストエンコーダ | 既存のQwen3-VL 32B nvfp4 AWQ(15.7GB)。int8版への置換なし |
| VAE | 公式video fp16 / audio fp32 |
| 生成 | 672×928、24fps、124コマ=5.17秒(17k+5の制約)、音声つき。CFGなし、Euler、公式HyperFlowSigmas |
| 参照 | A/B/C=キャラシート1枚。D=キャラシートの正面全身を切り出し、灰色余白に配置して672×928へ縮小 |
| プロンプト | (60)の00021の全文を元に、白動画への参照だけを「後方追従カメラ・ジョギング」の文章に置換。A/B/C/D間は完全同一 |
| メモリ設定 | reserve-vram 4GiB、キャッシュなし、weights_in=disk を明示。保護の閾値は変更なし |
| seed | 00021と同じ値で固定 |
実測
| 試験 | 方式 | 量子化 | ステップ | 所要 | GPU0 / GPU1 ピーク | RAM実使用ピーク | 結果 |
|---|---|---|---|---|---|---|---|
| A | ref2v | Q4_K_M | 6 | 316.3秒 | 12,264 / 114 MiB | 31.3GiB | 完走 |
| B | ref2v | Q8_0 | 6 | 307.1秒 | 12,236 / 114 MiB | 37.1GiB | 完走 |
| C | ref2v | Q4_K_M | 8 | 373.1秒 | 12,236 / 114 MiB | 31.5GiB | 完走 |
| D | i2v | Q4_K_M | 6 | 290.2秒 | 12,240 / 114 MiB | 32.3GiB | 完走 |
| E | ref2va int8+白動画 | int8 | — | — | — | — | 未実施(任意) |
所要はComfyUIのhistoryの開始〜成功。VRAMはnvidia-smiの約1秒間隔なので瞬間のピークは取りこぼす可能性がある。RAMはComfyUIプロセスのworking setで、Windows全体の使用量とは別。AとBの一部はモデルのダウンロードと重なっており、各条件1回の計測。速度の順位を付けるなら、ダウンロードを止めて複数回測る必要がある。
Eは配布元の「ホストRAM 69GiB以上」の条件に対し当方は64GBなので、今回は主目的のGGUF 4本を優先した。失敗ではなく未実施。
見た目(抽出コマの観察)
| 対象 | 観察 |
|---|---|
| A: Q4 6ステップ | 0・1・2.5・4秒で後ろ姿、ポニーテール、白T、黒ショーツ、白ソックス・靴。日本の住宅街らしい建物・電柱・植栽。脚には筋肉の形を示す陰影が残る |
| B: Q8 6ステップ | 同じ衣装と後方ジョギング。Aとは人物の画面内サイズ・足の位相・家屋や標識が異なる。膝裏・下腿の陰影があり、Q8だけで脚が柔らかくなる傾向は確認できない |
| C: Q4 8ステップ | 後方ジョギングを維持。Aと似たポーズのコマもあるが背景・影の形が変わる。下腿の凹凸は依然見える。8が6より必ず良いとは判断しない |
| D: i2v Q4 6ステップ | 0秒は入力どおりの白背景・正面静止。0.25秒でも静止姿が残り、0.5秒で住宅街が重なり、0.75秒で前向き、1秒で後ろ姿のジョギングになる |
抽出した4時刻の全体画像では、(61)で問題になった空の強い縞は目立たない。ただし全コマの目視ではなく、時間方向のちらつきがないことまでは言えない。背面中心なので顔の同一性は判定できない。
脚の比較——量子化の差ではなく、入力の差
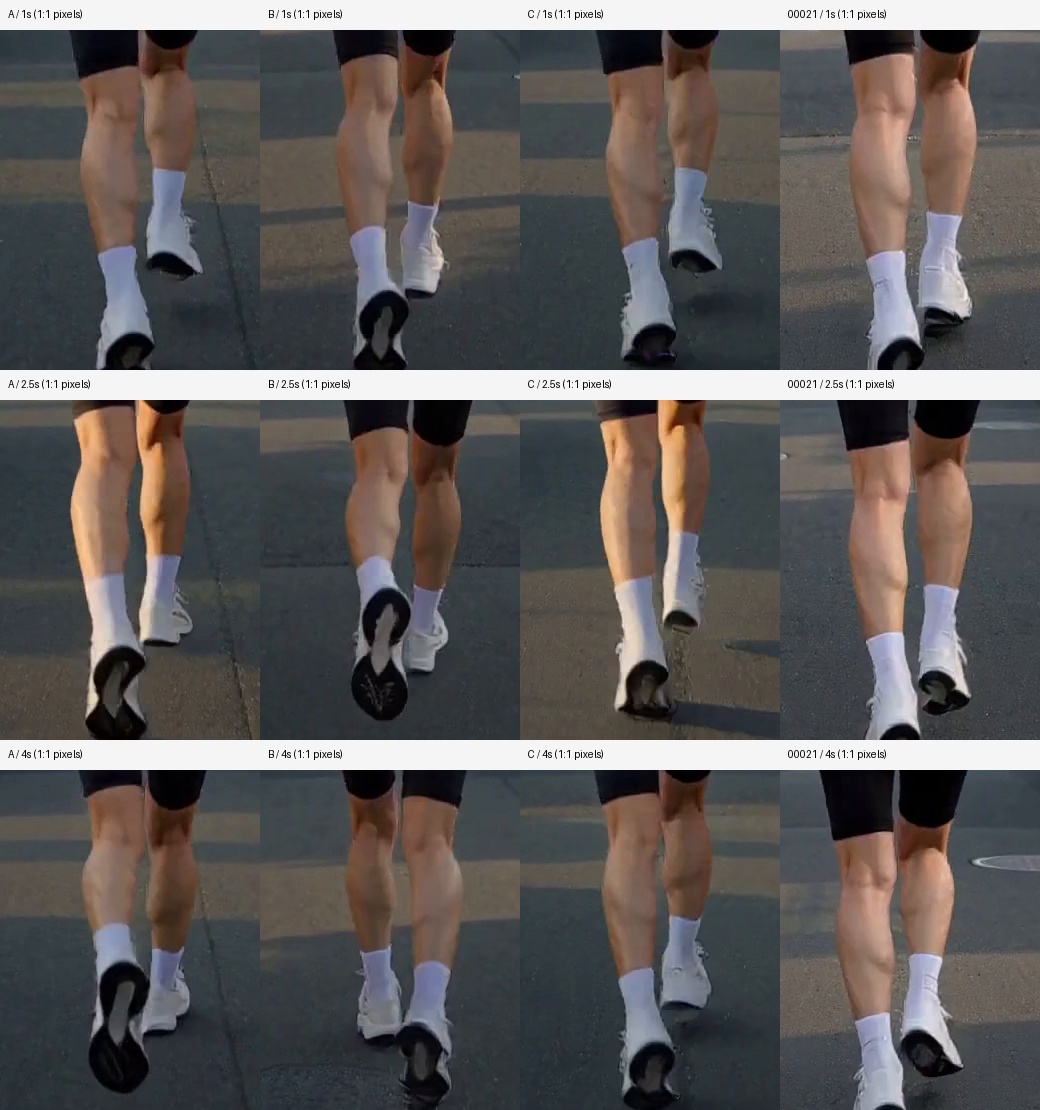
00021((60)の採用版・int8 Ref2VA 10ステップ・白動画あり)では下腿の中間調が比較的連続して見えるコマがある。A/B/Cでは局所的な明暗や輪郭の凹凸が残る。
ここで「GGUF版は脚が硬い」とは書かない。理由は2つ。
- GGUF版のref2vは画像参照のみで、白動画が入らない。00021は白動画で動きとカメラを固定したうえで、キャラシートと中間調のプロンプトで容姿を寄せた。今回はその白動画の代わりを文章で書いている
- 照明・画角・人物サイズ・足の位相が揃っていない。量子化の劣化量として定量できる条件ではない
脚の柔らかさを量子化別に比べるなら、照明と人物サイズと位相を揃えた別の試験になる。
i2vの冒頭1秒
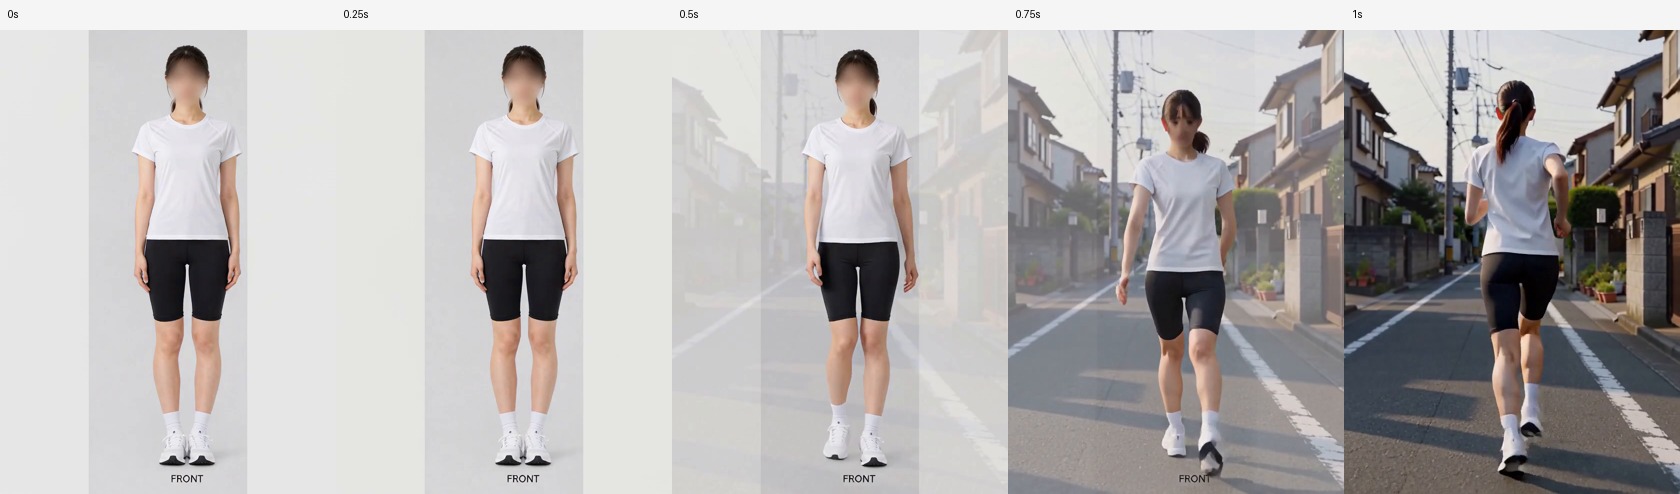
Dは「最初のコマを入力画像に固定する」方式に、「後ろから追う」指示を与えている。入力がキャラシートの正面全身(白背景・FRONTの文字入り)なので、先頭を正面で固定する条件と、最初から後ろを追う指示が競合した可能性がある。これは観察からの仮説で、モデルの不具合とは言わない。
次回は、D用に「住宅街、後ろ姿、走り出しの姿勢」の1枚を用意して、先頭の切り替わりを抑える。
前処理の記録(D)
正面部分はキャラシートから切り出した。元から顔にぼかしがあり、FRONTの文字も含まれる。顔の再生成や補完はしていない。公式のImageToVideoノードは最初の画像をキャンバスへ単純に伸縮するので、742×1024の灰色余白へ配置してから672×928へ縮小し、横方向の引き伸ばしを防いだ。
(57)の一覧に足す数字
| 項目 | 値 |
|---|---|
| 16GB GPUで動いたか | 動いた(Q4_K_M・Q8_0 ref2v、Q4_K_M i2v) |
| 所要 | 5.17秒・6ステップで約5分、8ステップで約6分 |
| VRAMピーク | 約12.2GB(オフロード・mmap併用) |
| RAM | 31〜37GiB(プロセスの実使用) |
| 配布元の記述 | 24/32GBで計測、16GBは未計測 |
配布元の別GPUでの数値(5090で92秒など)と当方の数値は条件が違うので並べて倍率にしない。この結果は特定のプロンプト・解像度・メモリ設定での完走可否で、16GB環境すべてを保証するものではない。
関連
続き: (64) 「人物を追い続けないドローン」——引いて小さくなる人物を直すのではなく、カメラを風景へ向けた。道路は「直線・平行・消失点」で直った
コメント